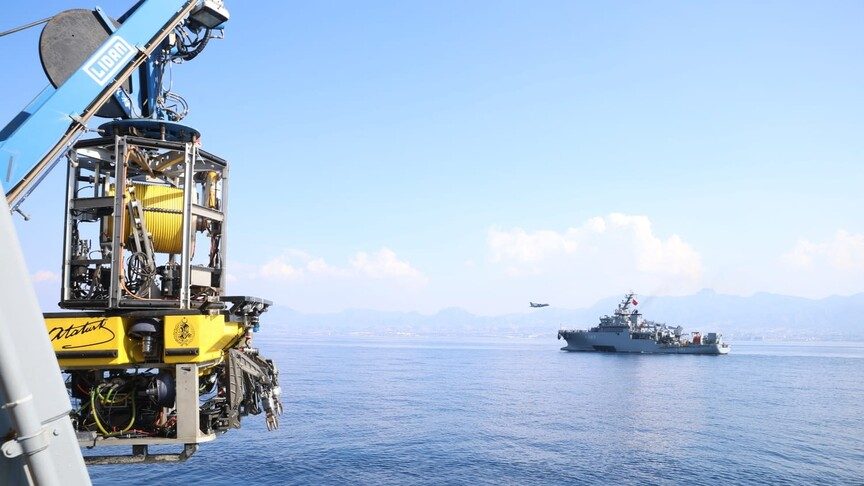
KKTC açıklarında batan yolcu gemisindeki kayıp kişileri arama çalışmalarında, 554 metrelik derin deniz operasyonu özel donanımlı robotik araçlar, dinamik konumlandırma sistemleri ve hassas mühendislik hesaplamalarıyla icra ediliyor.
Derin sulardaki arama ve çıkarma operasyonları, yüzeye yakın sulardaki çalışmalardan farklı olarak özel su altı araçları, hassas konumlandırma sistemleri ve ayrıntılı planlama gerektiriyor.
Derinlik arttıkça insanlı dalışın teknik karmaşıklığı ve dalgıçların dekompresyon yükü arttığı için uzaktan kumandalı su altı araçları (ROV) birçok derin deniz operasyonunda temel araç haline geliyor.
İnsanlı dalışın uygulanabilir olmadığı derinliklerde görevi, bu basınca dayanacak şekilde özel olarak tasarlanmış ROV'lar ve diğer su altı sistemleri üstleniyor.
AA, Girne açıklarında batan gemiye ilişkin arama kurtarma çalışmalarını TCG Alemdar'da görüntüledi
Operasyon sırasında yüzeydeki geminin hareketi, akıntı, robotun itki gücü, yüzlerce metrelik kablonun konumu, görüş şartları, su altı navigasyonu, manipülatörlerin çalışması ve kaldırma sistemindeki yükler aynı anda yönetiliyor.
Türkiye'den Deniz Kuvvetleri Komutanlığına bağlı Güney Deniz Saha Komutanlığı komutasındaki 9 gemi de arama çalışmalarında söz konusu etkenlere karşı yüksek hassasiyetle faaliyetlerini sürdürüyor.
Derin deniz arama çalışmalarında yalnızca bir hedefin görülmesi değil, bulunduğu noktanın yeterli hassasiyetle belirlenmesi de gerekiyor. Bu amaçla gelişmiş sensörler kullanılıyor.
Olayın meydana geldiği nokta, geminin veya hedefin son bilinen konumu, batış sırasında hareket etmiş olabileceği mesafe, akıntılar, deniz tabanının yapısı ve mevcut tanık veya sensör bilgileri değerlendirilerek muhtemel arama sahası oluşturuluyor.
Ardından gemi veya çekili sensör belirli aralıklarla paralel rotalar boyunca ilerletilerek deniz tabanı sistematik biçimde taranıyor.
Batığın bulunmasının ardından enkazın duruşunun belirlenmesi, çevresindeki parçaların ve engellerin haritalanması, giriş yapılabilecek noktaların tespit edilmesi ve aranılan kişi veya nesnenin görüntülenmesi gerekiyor.
ROV'un yüzey gemisinden suya indirilmesi ve yeniden gemiye alınması aşamaları aracın hasara karşı en hassas olduğu safhalardan biri olarak değerlendiriliyor.
Dalgalar ve akıntılar ROV'u gemiye doğru sürükleyebilirken, geminin kendi hareketi de aracın gövdeye veya ekipmanlara çarpmasına neden olabiliyor.
ROV derine indikçe kablonun su içindeki uzunluğu arttığından akıntı ve sürüklenme etkileri büyüyebiliyor. Kablonun fazla gevşek bırakılması takılma riskini artırabilirken, aşırı gerilmesi aracın hareket kabiliyetini sınırlandırabiliyor.
Bu nedenle yüzey gemisinin konumunu ve yönünü hassas biçimde koruması güvenli ROV operasyonunun temel gereksinimlerinden biri olarak değerlendiriliyor.
Bu nedenle 554 metre derinlikteki bir batıkta enkazın yerinin belirlenmesi, kayıp kişilerin tespit edilmesi ve bunların yüzeye çıkarılması tek bir işlem değil, birbirini takip eden ve her biri ayrı teknik güçlükler içeren bir dizi derin deniz operasyonundan oluşuyor.
Gemideki ROV'ların gövdeleri, elektronik sistemleri, kameraları, kabloları, bağlantı noktaları ve manipülatörleri o derinlikteki basınca dayanabilecek bir tasarıma sahip.
Bu tür araçlardaki kamera, ışık ve bilgisayar gibi elektronik sistemler çökmeyecek basınç muhafazaları içerisine yerleştiriliyor.
ROV'lar yüzeydeki kontrol merkezine güç, kumanda ve veri aktarımı sağlayan bir bağlantı kablosuyla bağlı olabiliyor. Bu kablo yüzlerce metre boyunca su içinde bulunduğundan akıntıya maruz kalıyor, sürükleme kuvveti oluşturuyor ve robotun hareketini sınırlandırabiliyor.
554 metre derinlikte yüzey gemisi ile robot arasında yüzlerce metrelik bağlantı bulunması, akıntının yalnızca ROV'a değil kabloya da etki etmesi anlamına geliyor.
Enkazdaki metal parçaları, kopmuş kablolar veya diğer engeller de ROV'un veya bağlantı kablosunun takılması riskini oluşturuyor.
Derin deniz operasyonunun başarısı yalnızca deniz tabanındaki koşullara değil yüzeydeki destek gemisinin konumuna da bağlı bulunuyor.
ROV yüzeydeki gemiye yüzlerce metre uzunluğunda bir kabloyla bağlı olduğundan geminin hareketleri kablonun konumunu ve robotun hareket kabiliyetini etkileyebiliyor. Kablonun enkaza, gemi gövdesine veya diğer ekipmanlara takılması da operasyon açısından risk oluşturuyor.